Laatst bijgewerkt: 19 november 2026
1. Wie we zijn
FRAVEBOT s.r.o., Purkyňova 127, 612 00 Brno, Tsjechië, ondernemingsnummer 17904919, ingeschreven bij de regionale rechtbank in Brno onder dossiernummer C 131946. Wij zijn de verwerkingsverantwoordelijke voor de website, zakelijke communicatie, werving, klantverhalen en het beheer van app-accounts zoals beschreven in deze verklaring. Onze rol bij de verwerking van persoonsgegevens namens een klant wordt in paragraaf 4 toegelicht.
Privacyvragen: support@fravebot.com. Persoon verantwoordelijk voor gegevensbescherming: Denisa Jágerová.
Waar deze verklaring over gaat. Deze verklaring gaat over onze website en analytiek, zakelijke aanvragen en communicatie, werving, klantverhalen en de persoonsgegevens die nodig zijn voor de FRAVEBOT-app en -producten. Paragrafen 2 en 3 beschrijven websitebezoeken en zakelijke contacten. Paragraaf 4 behandelt afzonderlijk app-accounts en kasgegevens. De overige paragrafen gaan over ontvangers, internationale doorgifte, beveiliging en uw rechten.
2. Een bezoek aan onze website
Onze website draait op onze eigen servers in Tsjechië en Duitsland en is bereikbaar via Cloudflare Tunnel. Het websiteverkeer loopt via het netwerk van Cloudflare naar onze servers. Voor die verbinding verwerkt Cloudflare technische gegevens, zoals uw IP-adres, browserinformatie en opgevraagde URL’s, maar ook de inhoud van verzoeken die door de tunnel lopen, waaronder ingediende formulieren. We gebruiken deze dienst om de website beschikbaar te maken en de toegang tot onze servers te beveiligen.
Technisch beheer en beveiliging van de website. Wij verwerken technische verzoekgegevens, waaronder IP-adressen, browserinformatie en opgevraagde URL’s, om pagina’s weer te geven, de website beschikbaar te houden en deze te beschermen tegen misbruik en buitensporige verzoeken. De rechtsgrond is ons gerechtvaardigd belang bij het aanbieden van een functionerende, betrouwbare en veilige website, art. 6, lid 1, onder f, AVG. Deze operationele verwerking staat los van optionele analyses en is niet afhankelijk van toestemming voor analyses.
Bewaartermijn in onze webapplicatie. Technische verzoekgegevens worden verwerkt om elk verzoek af te handelen; routinematige toegangslogging staat uit in onze websiteapplicatieserver. Om overmatige verzoeken aan ons formuliereindpunt te beperken, bewaart de applicatie IP-adressen en tijdstippen van verzoeken in het werkgeheugen, niet in de formulierendatabase. Verzoeken worden geteld over een voortschrijdend venster van 60 seconden. Dit is geen verwijderingstermijn van 60 seconden voor het IP-adres: de gegevens in het geheugen blijven bestaan totdat het applicatieproces stopt of de begrenzer zijn hele lijst leegmaakt nadat deze meer dan 5.000 vermeldingen bevat. Er is momenteel geen aparte verwijdering op basis van tijd voor deze gegevens. De bewaartermijn voor ingediende formulieren wordt hieronder apart beschreven.
Bewaring door Cloudflare. Voor persoonsgegevens die Cloudflare namens ons verwerkt, beschrijft de gepubliceerde verwerkersovereenkomst hoe lang die persoonsgegevens worden bewaard: tot het verstrijken of beëindigen van de dienstverleningsovereenkomst, of tot verwerking niet meer nodig is om de verplichtingen daaruit na te komen, afhankelijk van welke datum het eerst valt en voor zover van toepassing. De overeenkomst voorziet ook in verwijdering of teruggave na beëindiging of voltooiing van de dienst, tenzij de wet bewaring verplicht. Dit zijn de gepubliceerde contractuele criteria van Cloudflare, geen vaste bewaartermijn die in onze webapplicatie is ingesteld.
Cookies en soortgelijke technologieën. We gebruiken een noodzakelijke cookie om uw cookiekeuze te onthouden. Met uw toestemming gebruiken we Google Analytics (hieronder beschreven) om te zien welke pagina’s worden geopend, hoe lang ze worden bekeken en hoe bezoekers onze website vinden. We gebruiken geen eigen analysetools meer. Rechtsgrond voor deze metingen: uw toestemming, art. 6, lid 1, onder a, AVG. FRAVEBOT slaat op deze website het volgende gegeven in uw browser op:
- fb_consent — noodzakelijke cookie. Onthoudt of u analytische cookies hebt geaccepteerd of geweigerd. Deze cookie blijft 12 maanden (365 dagen) bewaard vanaf uw laatste keuze. Gewone paginabezoeken verlengen die termijn niet. Voor het opslaan is geen toestemming nodig. De rechtsgrond is ons gerechtvaardigd belang om uw keuze te onthouden en te respecteren, art. 6, lid 1, onder f, AVG.
Google Analytics. Met uw toestemming gebruiken we Google Analytics, geladen via Google Tag Manager, beide aangeboden door Google Ireland Limited. Daarmee zien we hoe bezoekers onze website vinden en gebruiken, bijvoorbeeld welke pagina’s worden geopend, hoe lang een bezoek duurt, het type apparaat en de globale locatie. Advertentiefuncties en Google Signals staan uit. Google Analytics plaatst de cookies _ga en _ga_<ID>, die maximaal 2 jaar bewaard blijven. Als u weigert, stopt Google Analytics en worden deze cookies verwijderd. Google verwerkt deze gegevens volgens zijn eigenprivacyverklaring.
Gegevens op onze server. Ingediende formulieren worden op onze eigen server opgeslagen. We verkopen deze gegevens niet en gebruiken ze niet voor reclame. Formulierinzendingen lopen via Cloudflare Tunnel, zoals hierboven beschreven.
U kunt uw keuze op elk moment wijzigen via “Cookie-instellingen” onderaan elke pagina. Als u weigert, stopt Google Analytics en worden de cookies ervan verwijderd. Wanneer fb_consent verloopt of wordt verwijderd, vragen we bij het laden van de volgende pagina opnieuw om uw keuze en starten we geen metingen tenzij u akkoord gaat.
LinkedIn. Wij hebben een bedrijfspagina op LinkedIn. Wanneer u deze bezoekt of ermee communiceert, verwerkt LinkedIn uw gegevens onder zijn eigen privacybeleid. Wij zien alleen statistieken over onze pagina en de reacties en berichten die u ons stuurt.
3. Contact- en offerteaanvragen
Vereiste en optionele informatie. Gegevens invullen in onze formulieren is geen wettelijke verplichting. Uw naam, bedrijf en e-mailadres zijn nodig om te weten wie contact met ons opneemt, namens welk bedrijf en om uw vraag te kunnen beantwoorden. In het Scout-aanvraagformulier is ook de oppervlakte van uw kas in hectare verplicht, zodat we een passende offerte kunnen maken. Zonder de verplichte gegevens kunt u het betreffende formulier niet verzenden. Alle overige gegevens zijn optioneel, ook alle velden in onderdelen met de aanduiding ‘optioneel’. Ze helpen ons uw behoeften beter te begrijpen en gerichter te antwoorden of een offerte op te stellen. U kunt uw aanvraag zonder deze aanvullende gegevens verzenden. Als we meer informatie nodig hebben, vragen we die later op.
Naam, bedrijf, e-mail, telefoon, uw berichtWaarom: om u te antwoordenRechtsgrond: ons gerechtvaardigd belang bij het behandelen van vragen en verzoeken van bedrijven, het voorbereiden van relevante reacties en aanbiedingen en het communiceren met hun vertegenwoordigers, art. 6, lid 1, onder f, AVGBewaartermijn: ingediende formulieren op onze webserver worden 730 dagen (ongeveer 24 maanden) na indiening automatisch verwijderd
Kasgrootte, locatie, gewassen, klimaatcomputer, rijenWaarom: om een offerte op te makenRechtsgrond: ons gerechtvaardigd belang bij het behandelen van vragen en verzoeken van bedrijven, het voorbereiden van relevante reacties en aanbiedingen en het communiceren met hun vertegenwoordigers, art. 6, lid 1, onder f, AVGBewaartermijn: ingediende formulieren op onze webserver worden 730 dagen (ongeveer 24 maanden) na indiening automatisch verwijderd
Zakelijke contactgegevens van klanten en partnersWaarom: om te reageren op vragen, verzoeken op te volgen en met klanten en zakelijke partners te communiceren over onze samenwerkingRechtsgrond: gerechtvaardigd belang, art. 6, lid 1, onder f, AVGBewaartermijn: tot u bezwaar maakt, of 24 maanden na ons laatste contact
Visitekaartjes en contacten van beurzen, evenementen en demorittenWaarom: om te reageren op verzoeken die tijdens ons gesprek zijn gedaan en om eventuele vervolgacties te verzorgen die we zijn overeengekomenRechtsgrond: gerechtvaardigd belang, art. 6, lid 1, onder f, AVGBewaartermijn: 24 maanden na ons laatste contact
Facturen en contractenWaarom: boekhoudkundige en fiscale verplichtingenRechtsgrond: wettelijke verplichting, art. 6, lid 1, onder c, AVGBewaartermijn: zolang de Tsjechische boekhoud- en belastingwetgeving dit vereist
Website-inzendingen en vervolgcommunicatie. De bovenstaande bewaartermijn van 730 dagen geldt alleen voor kopieën van ingediende formulieren die zijn opgeslagen op onze websiteserver. Als u deze kopieën verwijdert, worden daaropvolgende e-mailcorrespondentie, CRM-records of contractuele documenten niet automatisch verwijderd.
Antwoorden op uw aanvragen. We gebruiken de contactgegevens die u via onze formulieren verstrekt om te reageren op uw vraag of verzoek en voor gerelateerde vervolgcommunicatie. Onze reactie is afhankelijk van de informatie en behoeften die u beschrijft en kan een offerte omvatten die u heeft aangevraagd. We sturen geen marketing-e-mails of nieuwsbrieven, en het indienen van een formulier betekent niet dat u zich abonneert op een mailinglijst.
Wij verkopen uw gegevens niet en nemen geen geautomatiseerde beslissingen over u.
Sollicitanten. Als u ons uw cv stuurt, gebruiken we dat uitsluitend voor de sollicitatieprocedure, als stap voorafgaand aan een overeenkomst, art. 6, lid 1, onder b, AVG. We verwijderen het binnen 6 maanden na afloop van de procedure, tenzij u ermee instemt dat we het langer bewaren.
4. Klanten en de FRAVEBOT app
Onze rol. Wij treden op als verwerkingsverantwoordelijke voor persoonsgegevens die worden gebruikt om app-accounts te beheren, ondersteuning te bieden en de service te beveiligen. Wanneer wij persoonsgegevens uitsluitend namens een klant verwerken als onderdeel van het leveren van onze producten, treden wij op als verwerker volgens de instructies van die klant en de toepasselijke gegevensverwerkingsovereenkomst; de klant bepaalt de doeleinden van die verwerking. Het eigendom van kasgegevens is een afzonderlijke contractuele kwestie en bepaalt op zichzelf niet deze gegevensbeschermingsrollen.
App-accounts (cloud.fravebot.com). Van elke gebruiker bewaren we naam, e-mailadres, telefoonnummer (optioneel), bedrijf, rol en aanmeldingslogboeken. We gebruiken deze gegevens om toegang te geven, ondersteuning te bieden en de app te beveiligen. Rechtsgrond: uitvoering van onze overeenkomst, art. 6, lid 1, onder b, AVG, en ons gerechtvaardigd belang bij beveiliging, art. 6, lid 1, onder f, AVG. We verwijderen een account binnen 3 maanden na het einde van de overeenkomst en bewaren aanmeldingslogboeken 12 maanden.
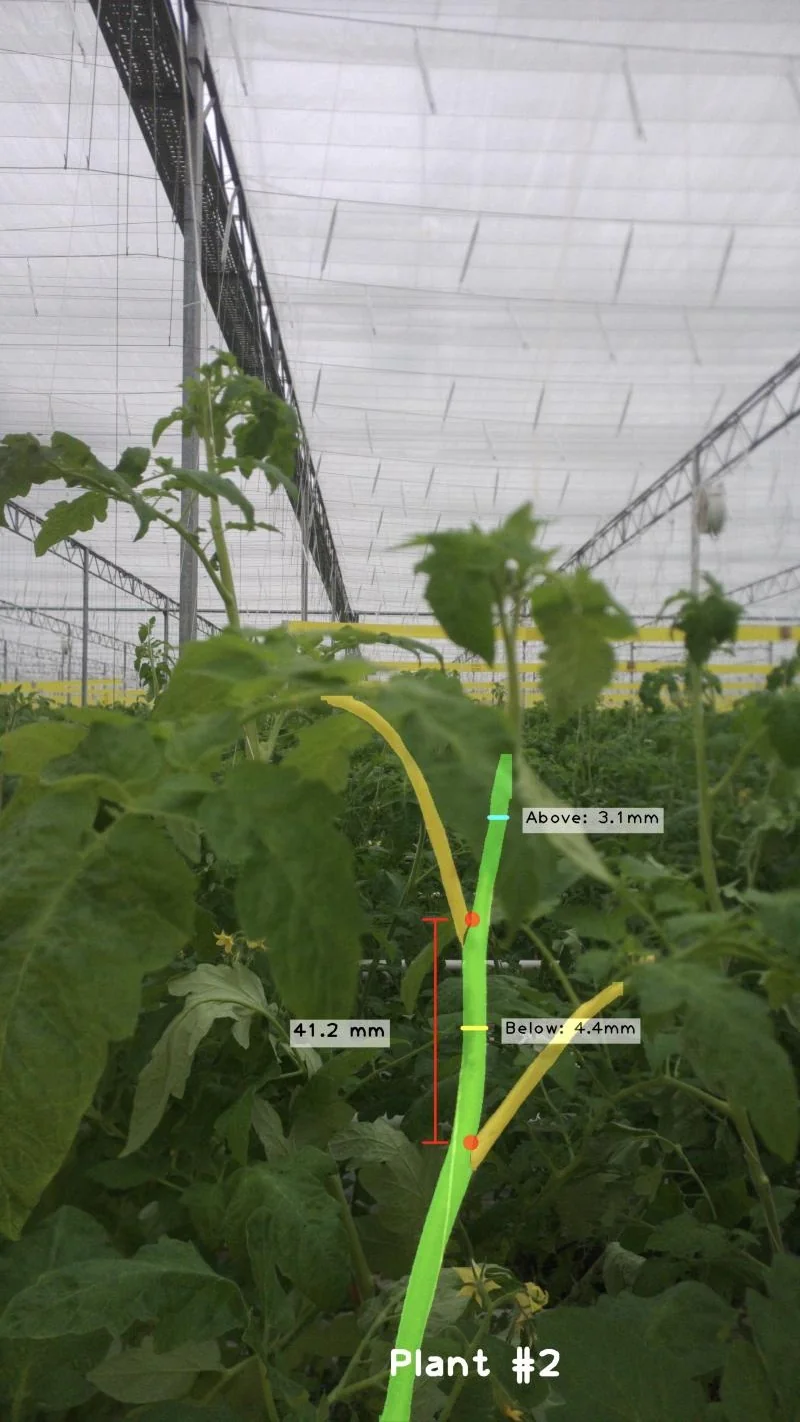
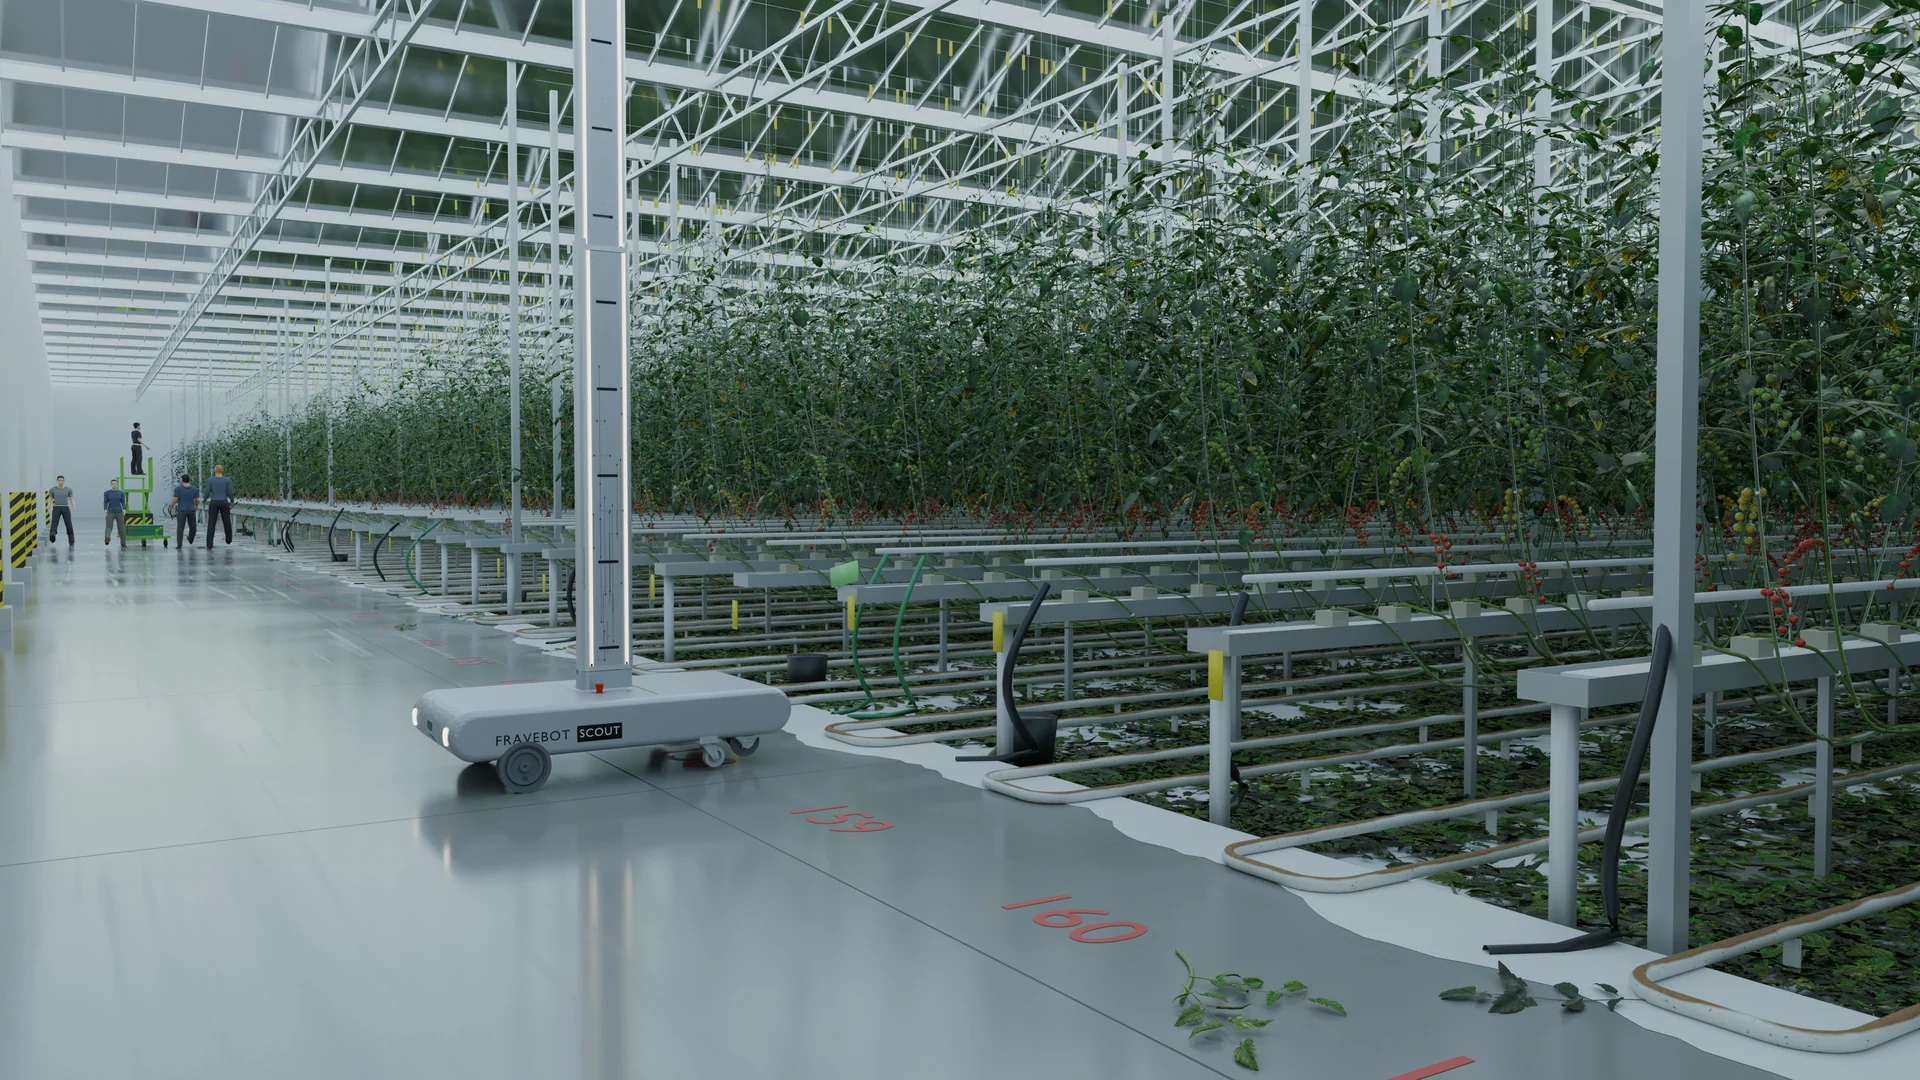
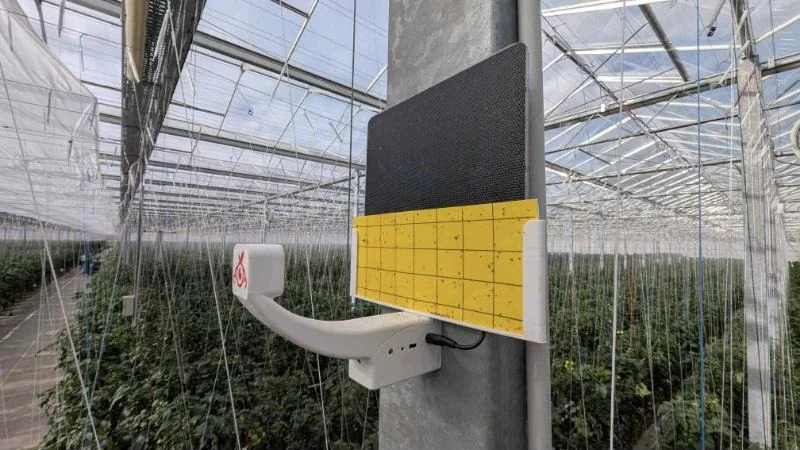
Kasgegevens. De gegevens die Scout en FRAVEye in uw kas verzamelen, vallen onder uw contract en onze verwerkersovereenkomst. Ze blijven van u. Scout-gegevens worden opgeslagen op een server in uw kas; resultaten en geselecteerde foto’s gaan naar de FRAVEBOT-app. FRAVEye-gegevens worden geanonimiseerd opgeslagen op onze eigen servers in Tsjechië en Duitsland. Onze robots fotograferen planten en vangplaten, geen mensen. De controle van gewaswerkzaamheden beoordeelt het resultaat aan de planten, niet de medewerkers.
Praktijkverhalen en klantverhalen. We noemen een klant of tonen diens kasgegevens in onze praktijkverhalen of op LinkedIn alleen met toestemming van die klant.
5. Wie ontvangt uw gegevens?
- Ons team, alleen voor zover zij het nodig hebben voor hun werk.
- Grootscholten Consultancy, onze verkooppartner voor Nederland, voor aanvragen uit Nederland.
- Cloudflare, Inc., dat Cloudflare Tunnel levert om bezoekers te verbinden met onze website die op onze eigen servers wordt gehost.
- Google, als aanbieder van Google Workspace, voor het verzenden, ontvangen en opslaan van zakelijke e-mail, inclusief contactgegevens, berichtinhoud en bijlagen.
- Google, als aanbieder van Google Analytics en Google Tag Manager, voor websiteanalyse - alleen met uw toestemming.
- Andere aanbieders van onze IT-diensten.
- Overheidsinstanties, wanneer de wet dit vereist.
Aanbieders verwerken gegevens uitsluitend in opdracht van ons en op basis van een schriftelijke overeenkomst. Als FRAVEBOT wordt verkocht of samengevoegd, kunnen uw gegevens onder dezelfde voorwaarden als in deze verklaring worden doorgegeven aan de nieuwe eigenaar.
6. Gegevens buiten de EU
Onze website, websiteformulierendatabase en CRM worden gehost op onze eigen servers in Tsjechië en Duitsland. Dit beschrijft onze eigen hosting, niet de verwerkingslocaties van alle externe providers.
Websiteverkeer loopt via Cloudflare Tunnel en onze zakelijke e-mail wordt verwerkt via Google Workspace. Cloudflare, Google en hun subverwerkers kunnen de gegevens verwerken die nodig zijn om deze diensten te verlenen buiten de Europese Economische Ruimte (EER), inclusief in de Verenigde Staten. Het kan hierbij gaan om technische gegevens en de inhoud van websiteverzoeken voor Cloudflare, en contactgegevens, berichten en bijlagen voor Google Workspace.
Met uw toestemming worden Google Analytics-gegevens ook door Google verwerkt, dat deze naar de Verenigde Staten kan doorgeven; Google LLC is gecertificeerd onder het EU-VS-gegevensprivacykader.
Volgens hun gepubliceerde voorwaarden voor gegevensverwerking gebruiken deze providers toepasselijke adequaatheidsbesluiten van de Europese Commissie voor gedekte overdrachten, inclusief het EU-VS Data Privacy Framework voor overdrachten die vallen onder de certificeringen van Cloudflare, Inc. en Google LLC. Wanneer een overdracht niet onder een adequaatheidsbesluit valt, voorzien de voorwaarden ervan in de standaardcontractbepalingen van de Europese Commissie en in aanvullende waarborgen waar nodig. Details en de relevante contractuele waarborgen zijn beschikbaar in de Cloudflare-verwerkersovereenkomst, de Google Cloud-verwerkersovereenkomst (ook voor Google Workspace) en informatie van Google over doorgiftemechanismen. U kunt ook meer informatie en een kopie van de relevante overdrachtsgaranties opvragen door te schrijven naar support@fravebot.com.
7. Hoe wij uw gegevens beschermen
Onze website, websiteformulierendatabase en CRM draaien op onze eigen servers in Tsjechië en Duitsland. Externe diensten zoals Google Workspace en Cloudflare Tunnel worden hierboven beschreven. Verbindingen zijn gecodeerd, de toegang is beperkt tot mensen die het nodig hebben en wordt beschermd door inloggen, en we houden back-ups bij.
8. Uw rechten
U kunt ons vragen om:
- inzage in de gegevens die we over u bewaren en een kopie daarvan
- die te corrigeren
- die te verwijderen
- het gebruik ervan te beperken
- die aan u of een ander bedrijf over te dragen in een gangbaar formaat
Intrekken van toestemming. Wanneer we uw persoonsgegevens op basis van toestemming verwerken, kunt u die toestemming op elk moment kosteloos intrekken. Dit heeft geen invloed op de rechtmatigheid van de verwerking vóór de intrekking. Voor onze websitemetingen opent u ‘Cookie-instellingen’ onderaan een pagina en kiest u ‘Weigeren’. Voor andere verwerkingen op basis van toestemming, zoals het langer bewaren van uw cv na een sollicitatieprocedure, kunt u schrijven naar support@fravebot.com en aangeven welke toestemming u wilt intrekken.
U kunt ook op elk moment bezwaar maken tegen gebruik op basis van ons gerechtvaardigd belang, inclusief het afhandelen van vragen en het communiceren over onze samenwerking. Schrijf naar support@fravebot.com; wij antwoorden binnen een maand.
Als u vindt dat wij verkeerd met uw gegevens omgaan, kunt u een klacht indienen bij de Tsjechische gegevensbeschermingsautoriteit: Úřad pro ochranu osobních údajů, Pplk. Sochora 27, 170 00 Praag 7, uoou.gov.cz.
9. Wijzigingen
We werken deze verklaring bij wanneer de manier waarop we persoonsgegevens gebruiken verandert. De datum bovenaan toont de nieuwste versie.